作業指示の出し方を、現場が使ってきた紙の帳票に合わせて設計した点が効いています。事前に印刷された帳票のバーコード(出荷番号やピックIDなど)をスキャンすると、その読み取り順がそのままロボットへの作業割り当てになります。既存の帳票運用を捨てさせずに機械側へ接続したため、作業者が新しく覚えることは読み取る動作に絞られました。あわせて、帳票と荷物を後から突き合わせる事後照合、いわゆるカルタ取りの工程そのものが要らなくなり、手戻りの発生源が一つ消えています。
容器の持たせ方を変えた設計も、この取り組みを支えています。30Lのオリコン(折りたたみコンテナ)を4つ積み、1つの容器に1オーダー分だけを入れる形にしたことで、どの荷物をどこへ入れるかという仕分けの判断が作業者の手元から離れました。従来のように60Lの容器へ複数オーダーをまとめる方式では、投入先を考える負荷が常に残ります。4つの間口を同時に進められる構成は、同じ棚の前で複数の注文を片づけることを可能にし、移動距離を抑えます。
導入の判断と稼働後の運用が地続きになっていることも見逃せません。短期間のPoCと生産性シミュレーションで見込みを確かめてから採用を決め、稼働後は定例会で稼働データや作業者別の生産性を分析し、環境や設定値を調整するPDCAを回し続けています。ロボットを置いた時点を完成形とせず、数値を見ながら調整を重ねる前提で運用を組んだことが、現場に根づく力になったと考えられます。

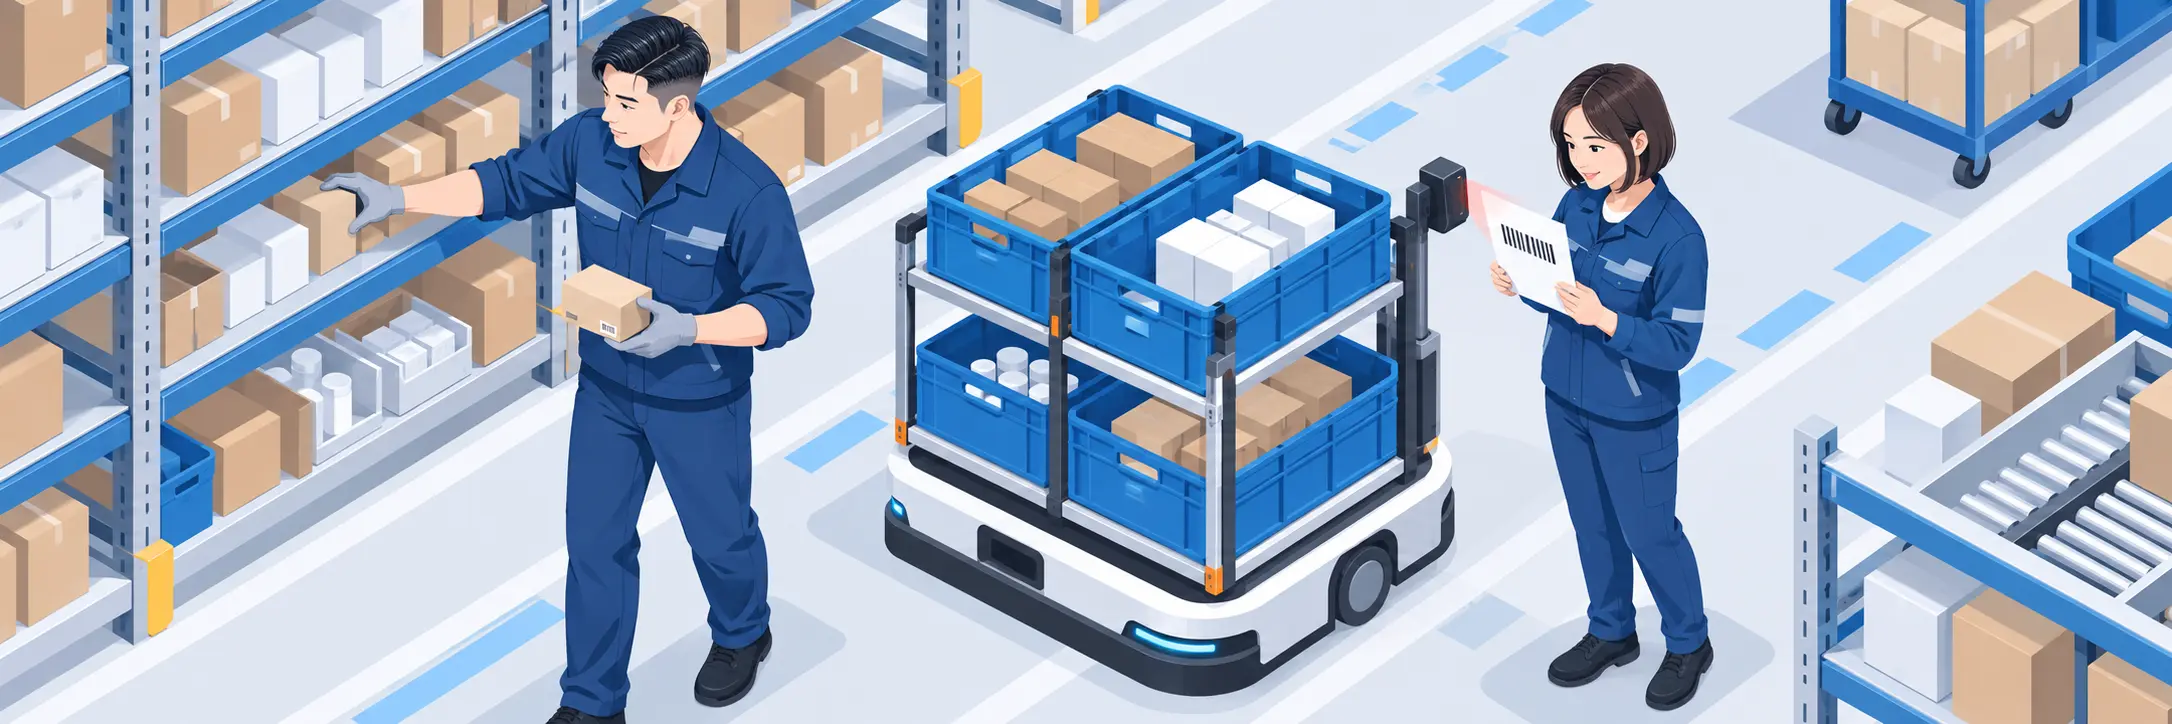 ※イメージ画像です