株式会社アイナックシステム
工場と農業を自動化する会社。産業用電気ハードウェア・ソフトウェア設計、産業制御盤製作・設置、省力化機器製造・販売、農業用自動化機器製造・販売、協働ロボットシステム設計・設置・販売を手掛ける。AIいちご自動収穫ロボット「ロボつみ®」を開発し、果実収穫ハンド(特許第6991611号)と搬送装置(特許第7251808号)の特許を保有。
この取り組みに関心があれば、
株式会社アイナックシステムの公式情報をご覧ください
 ※イメージ画像です
01 — Overview
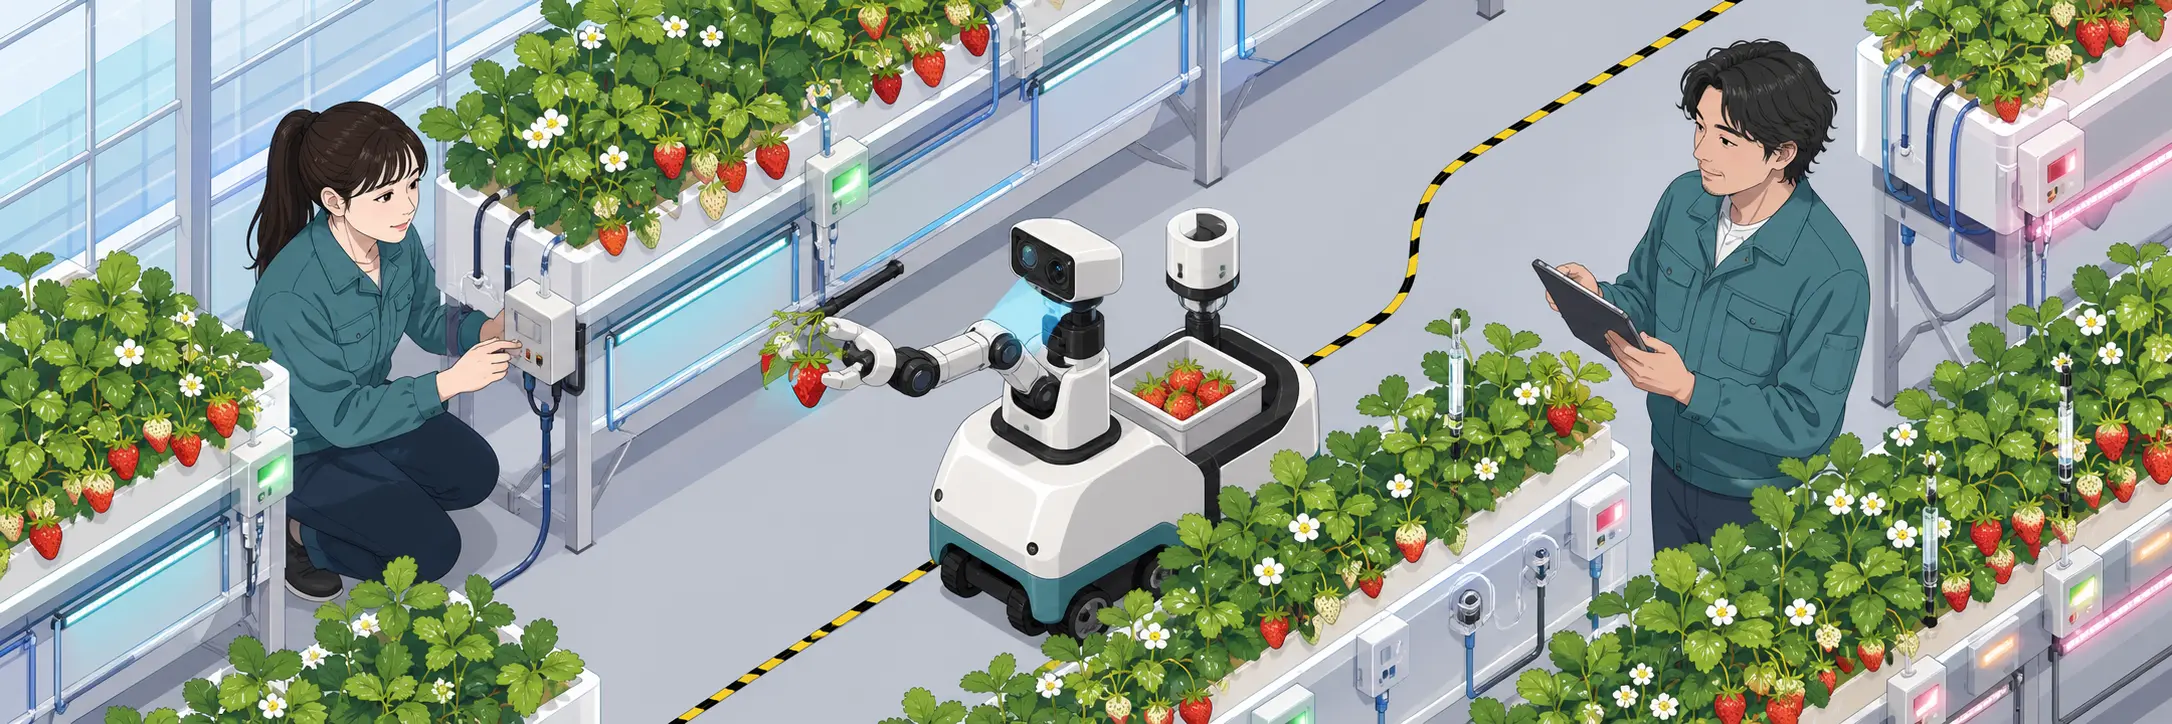
福岡市の「スマート農業マッチングプロジェクト」に採択された株式会社アイナックシステムが、今津リフレッシュ農園で都市型農業の半自動化に向けた実証実験を進めています。使われているのは自社開発のAIいちご自動収穫ロボット「ロボつみ」で、ハウス内に張ったトラロープに沿って事前に設定したルートを自動走行し、AIがいちごの熟度を10段階で評価して摘み取る実を選びます。果実に触れる部分には特許を取得した収穫ハンドを採用し、実を傷つけずに摘み取る構造です。あわせて、1メートルほどに小分けした栽培棚ごとに水、液肥、土壌温度、補光を自動で管理するコントローラーを設置し、同じハウスの中でも棚ごとに条件を変えて育てられるようにしました。実証段階の数字として、収穫にかかる労働時間を約60%削減できる見込みが示されています。
出典:【福岡市】スマート農業の実証実験開始。都市型農業の半自動化に12月1日から挑戦します。 | 株式会社 アイナックシステムのプレスリリース(発行元:株式会社アイナックシステム)
02 — Problem
いちご農家が抱えていたのは、ビニールハウス内の環境を一括で制御しているためにトラブルが起きると作物が一気に全滅してしまうリスクと、収穫のピーク時に早朝から深夜まで連日の作業が続く過酷さでした。
この二つは別々の問題に見えますが、編集部の見立てでは根は同じところにあります。ハウス全体を一つの単位として扱えば、水やりも温度も一度の操作で済み、管理の手間は最小になる。その効率と引き換えに、失敗も収穫時期も丸ごと同時に来る構造になっていたのではないでしょうか。実がいっせいに食べごろを迎えれば、人手はその数日に集中せざるを得ません。つまり困りごとの本質は作業量そのものではなく、管理単位が大きすぎたために、リスクも労働の山も一点に集まってしまう設計にあったと考えられます。
03 — Key points
収穫適期の判断を10段階の熟度評価という細かい目盛りに置き換えた設計が、自動化の入り口を開いたと考えられます。摘むか摘まないかの二択ではなく段階で捉えることで、どこから先を収穫対象とするかを後から調整できる余地が生まれます。走行も高度な自己位置推定に頼らず、ハウスに張ったトラロープをガイドにして事前設定のルートをたどる方式で、既存の設備を案内役に転用した割り切りが見て取れます。判断はAIに任せ、位置決めは現場の構造物に預けるという役割分担です。
もう一つの柱は、特許を取得した果実収穫ハンドに象徴される、物理的な扱いの作り込みでしょう。いちごは触れ方ひとつで商品価値が変わる作物ですから、正しい実を見つけられても、摘む動作が乱暴なら実用にはなりません。認識の精度と手先の優しさを別々の課題として同時に詰めた点に、この取り組みの現実感があります。
そして最も応用の幅が広いのは、1メートルほどの小分けの栽培棚ごとに水、液肥、土壌温度、補光を制御するという、管理単位を細かく割り直した発想です。これは全滅リスクを分散するだけでなく、棚ごとに実の成長速度を調整できることを意味します。収穫の山を意図的にずらせるなら、ロボットが一定のペースで働き続けられる状態を栽培側から作り出せる。ロボットを現場に合わせるのではなく、ロボットが動きやすいように栽培そのものを設計し直した点が、この手法の核心だと編集部は見ています。
04 — Results
実証実験の段階ではあるものの、AI収穫ロボットによって収穫にかかる労働時間を約60%削減できる見込みが示されています。あわせて、人の手を触れずに収穫することで、いちごの鮮度が従来より約4日長く保たれる効果も確認されました。省力化を狙った仕組みが品質面にも波及した形です。小分けの栽培棚はスペースに合わせて設置しやすく、空港や社員食堂、ショッピングモールといった多様な場所での都市型農業の展開が期待されています。
05 — For your company
この手法が効きやすいのは、作業対象が決まった位置に規則的に並び、良し悪しの判断を段階に分けて言葉にできる現場です。収穫に限らず、選別や検品のように「見て決めて、丁寧に扱う」作業が繰り返される工程であれば、判断の目盛りを細かく設計するという考え方は移植できるでしょう。加えて、設備側に手を入れられる余地があるかどうかが分かれ目になります。この事例の効果の多くは、機械を入れたことよりも、栽培棚を小分けにして制御単位を割り直したことから来ていると考えられるためです。
逆に、栽培や作業の区画を分割できない構造の設備、配線や配管を後から通せない現場では、同じ設計はそのまま持ち込めません。ロボットの走行ガイドになる直線的な通路が確保できるかも前提条件になります。実証段階の取り組みである以上、初期投資の回収やメンテナンス体制をどう組むかも別途詰める必要があります。
まず試すなら、現場の一区画だけを他と切り離し、条件を変えて回してみるところから。管理を分けた途端に見えてくる差が、次の判断材料になります。
06 — Company
工場と農業を自動化する会社。産業用電気ハードウェア・ソフトウェア設計、産業制御盤製作・設置、省力化機器製造・販売、農業用自動化機器製造・販売、協働ロボットシステム設計・設置・販売を手掛ける。AIいちご自動収穫ロボット「ロボつみ®」を開発し、果実収穫ハンド(特許第6991611号)と搬送装置(特許第7251808号)の特許を保有。
この取り組みに関心があれば、
株式会社アイナックシステムの公式情報をご覧ください
07 — Category
関連度の高い事例を選定しています。少しお待ちください。